Autor: Klaus Neuenhüskes, director sénior de marketing de semiconductores en Toshiba Electronics Europe
Los fabricantes de automóviles integran docenas de motores eléctricos en los vehículos. Aunque algunos son visibles —como los que accionan los retrovisores laterales y los ajustes de los asientos—, muchos están ocultos y controlan ventiladores y bombas esenciales (Figura 1). Históricamente, estas aplicaciones se basaban en motores de corriente continua con escobillas. Sin embargo, el sector está pasando rápidamente a los motores de corriente continua sin escobillas (BLDC) para lograr un funcionamiento más silencioso, una mayor eficiencia eléctrica, una fiabilidad mejorada y menos problemas de compatibilidad electromagnética (EMC).
Dado que los motores BLDC se conmutan electrónicamente, los equipos de ingeniería buscan dispositivos semiconductores que simplifiquen la implementación y reduzcan los costes de la lista de materiales (BOM). Los desarrolladores prefieren familias de dispositivos escalables que les permitan aplicar una única cadena de herramientas y arquitecturas en diversas aplicaciones, que van desde unos pocos vatios hasta cientos de vatios.
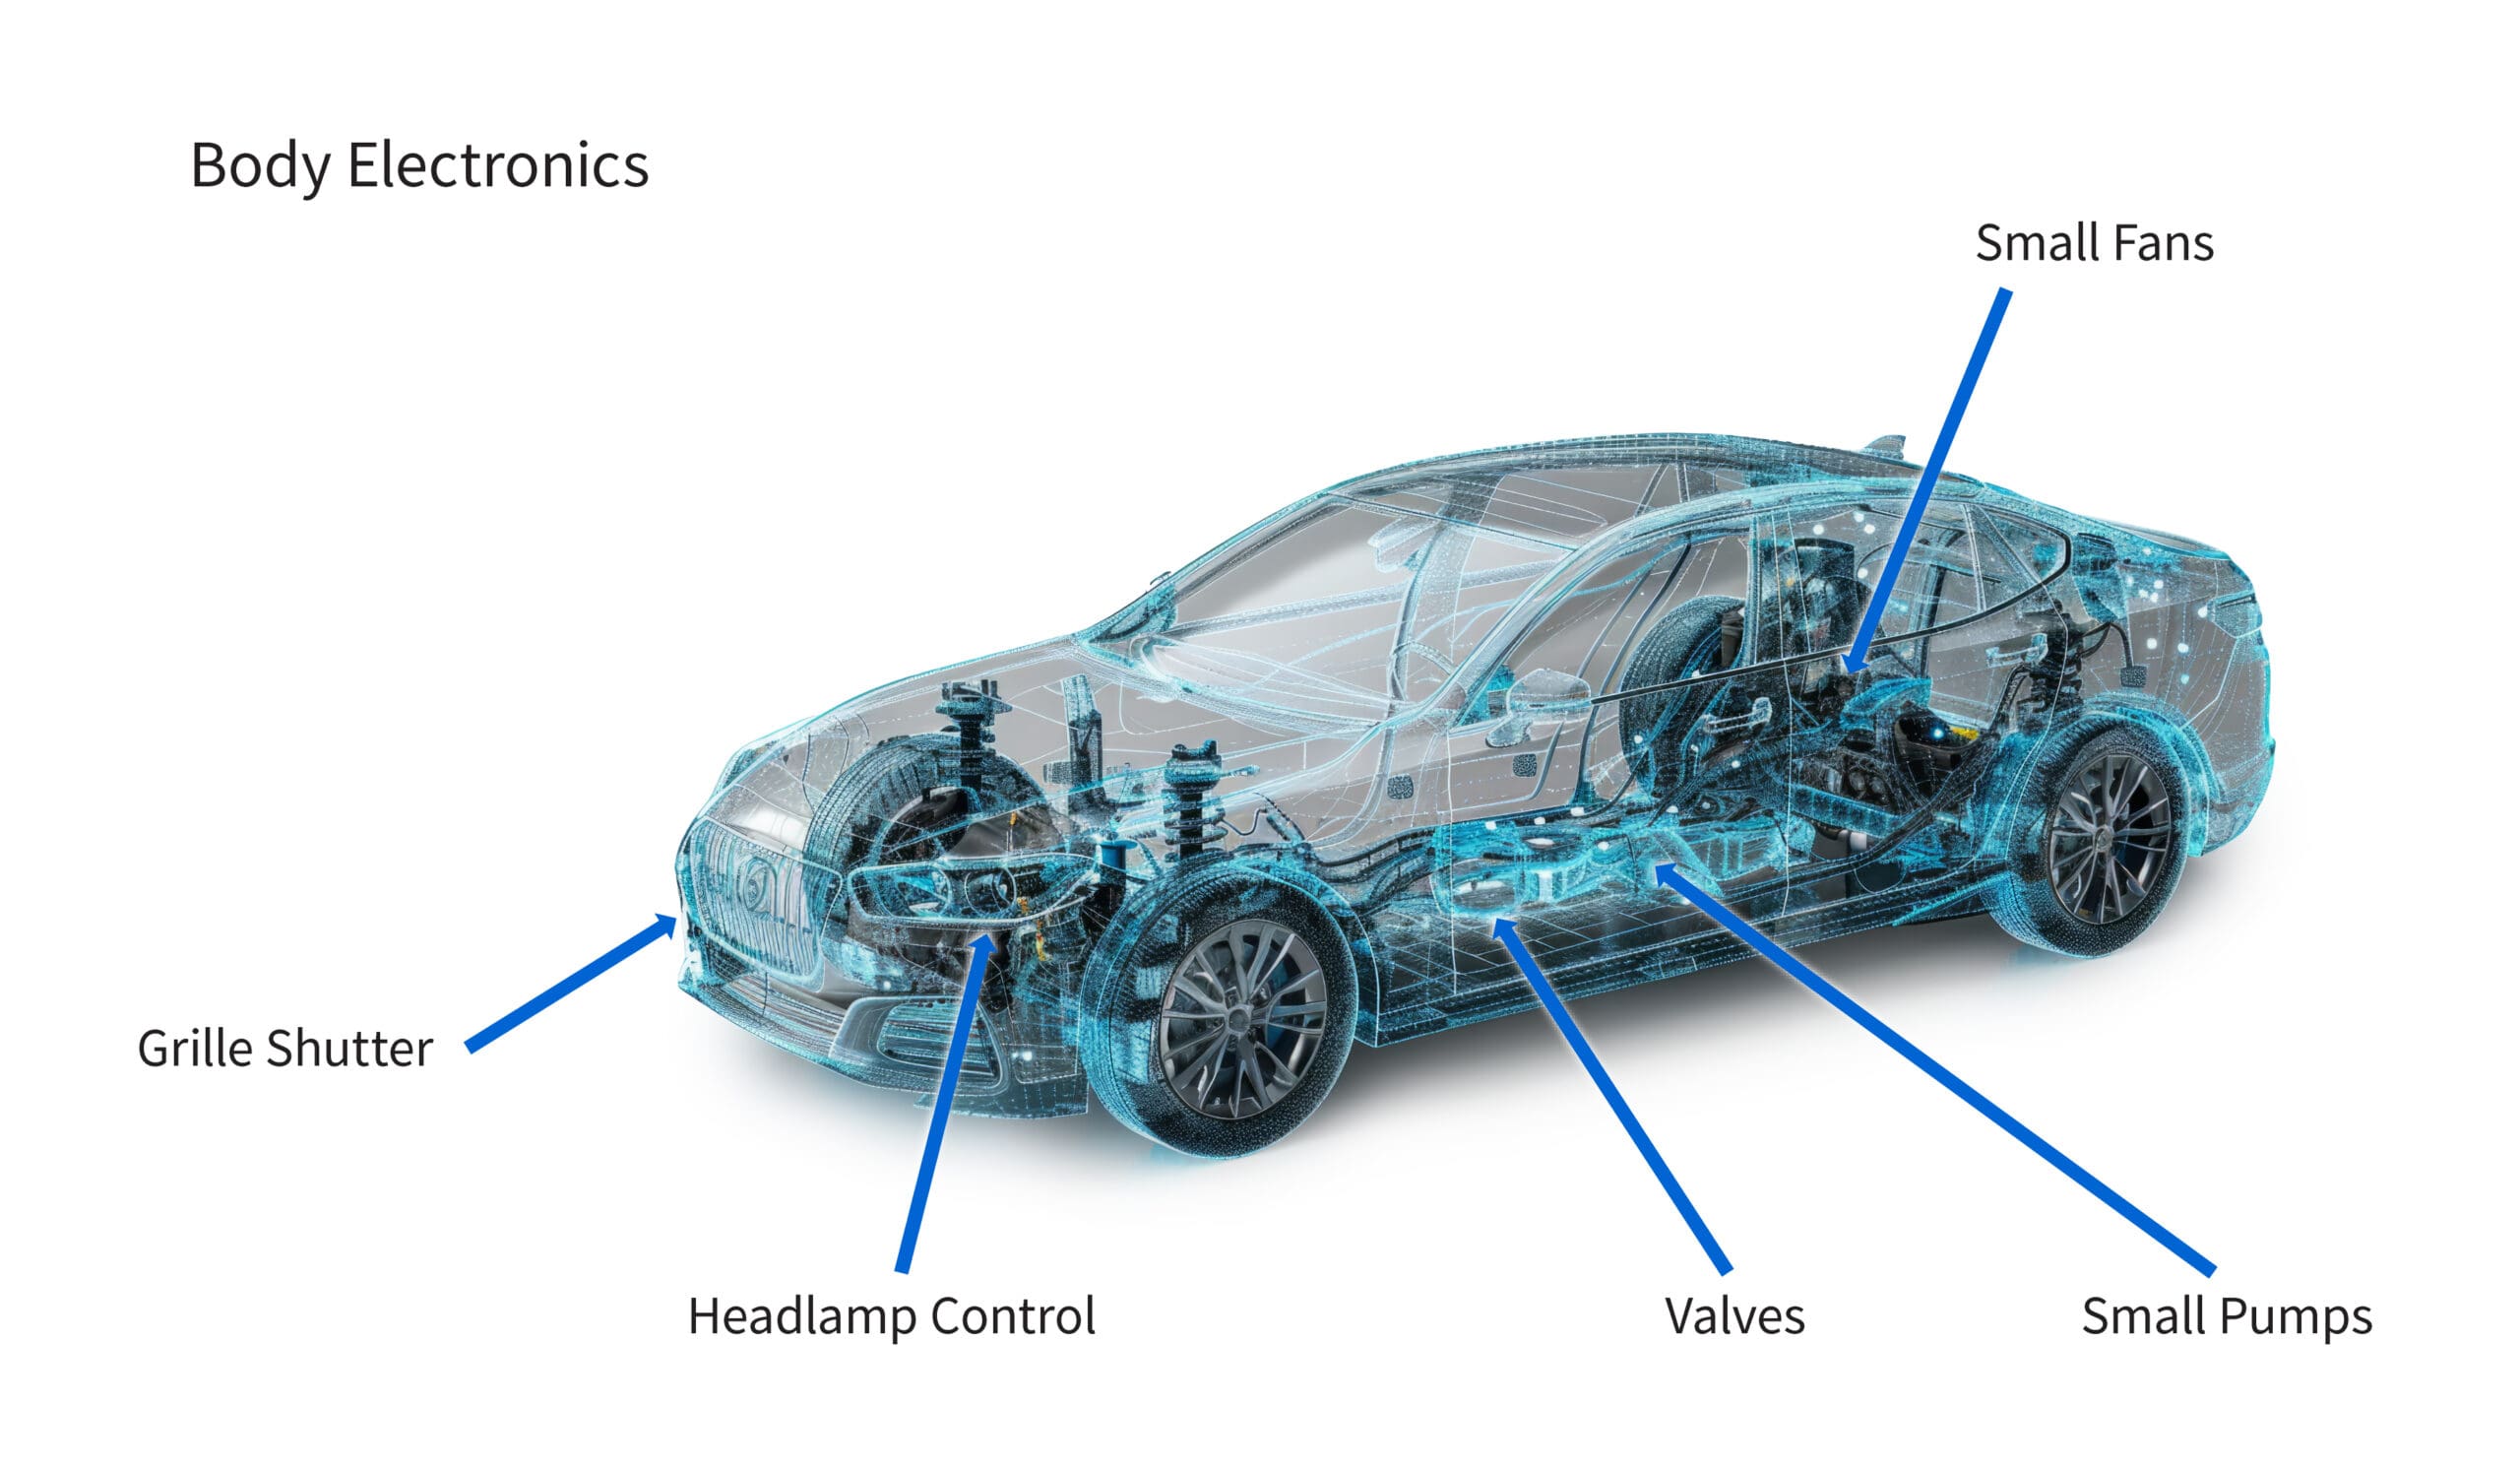
Figura 1. En un vehículo medio se integran decenas de pequeños motores eléctricos [Crédito: Toshiba]
Los retos de la implementación del control orientado al campo (FOC) y sin sensores
La base del control orientado al campo (FOC) para motores BLDC consiste en aplicar tres ondas sinusoidales con una diferencia de fase de 120° para generar un campo magnético que gira suavemente en el estator. Uno de los principales retos de este proceso es garantizar que la señal eléctrica se alinee perfectamente con la orientación mecánica del rotor. Si están desalineados, el rotor se colocará en su posición a trompicones, lo que provocará ruido audible, vibraciones y un desgaste acelerado de los componentes mecánicos conectados, como las cajas de cambios.
Tradicionalmente, se utilizaban sensores Hall o encoders para determinar la orientación del rotor, pero estos aumentan el peso y el coste, además de introducir nuevos puntos potenciales de fallo en el sistema. Por consiguiente, el control sin sensores es la opción preferida. En un sistema FOC sin sensores, el controlador utiliza complejos cálculos matemáticos para estimar el ángulo del rotor y el flujo magnético basándose en las corrientes del motor medidas y las tensiones aplicadas. La corriente del motor se mide normalmente mediante resistencias en derivación, y un microcontrolador muestrea esta corriente en puntos específicos del ciclo de modulación por ancho de pulso (PWM) para reconstruir las corrientes de fase individuales.
Para simplificar el proceso de control, estas corrientes trifásicas se transforman en un sistema de referencia bidimensional giratorio (eje d y eje q) mediante las transformaciones de Clarke y Park. A continuación, los controladores proporcionales-integrales (PI) regulan estas corrientes (Id e Iq) para mantener un adelanto de fase de 90°, antes de que una transformación inversa de Clarke/Park devuelva el resultado al módulo PWM; esto genera el campo trifásico del estator necesario para accionar el motor (Figura 2).
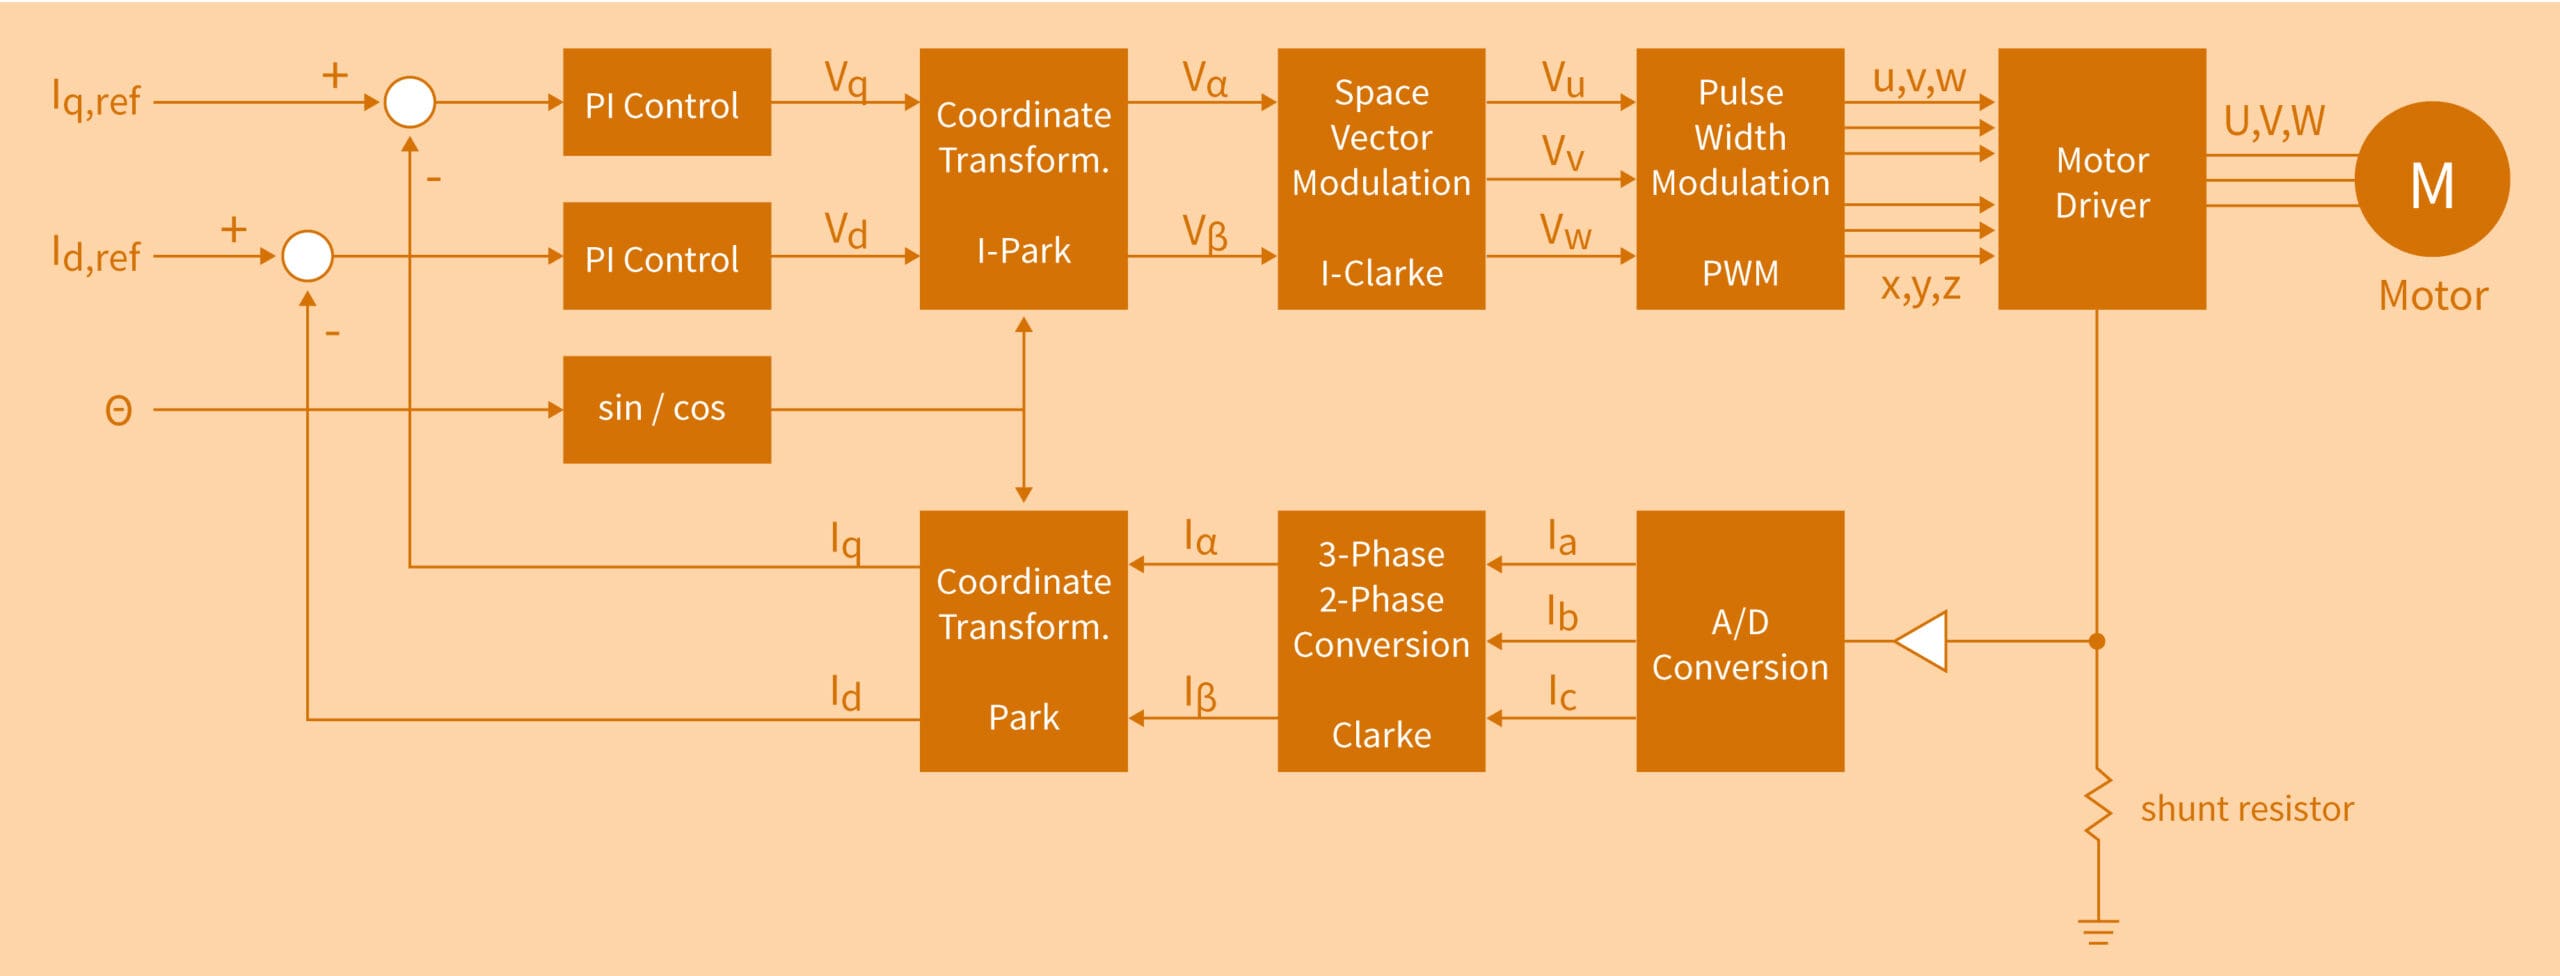
Figura 2. Diagrama de bloques de un sistema FOC sin sensores que utiliza transformaciones de Clarke/Park [crédito: Toshiba]
El cálculo de cada paso de conmutación requiere una potencia de procesamiento considerable, lo que a menudo obliga a los desarrolladores a utilizar microcontroladores o procesadores de señal digital (DSP) costosos y de alto rendimiento. Para resolver este problema, Toshiba ha desarrollado un motor de aceleración de hardware específico para microcontroladores conocido como «motor vectorial» (VE-Vector Engine). Al descargar los complejos cálculos de las transformaciones de Clarke/Park al VE, la carga del procesador principal puede reducirse hasta en un 70 % en comparación con una implementación basada únicamente en software (Figura 3). Esto libera una capacidad de procesamiento considerable para otras tareas embebidas en tiempo real, como la comunicación, el preanálisis de datos, el control y el mantenimiento predictivo.
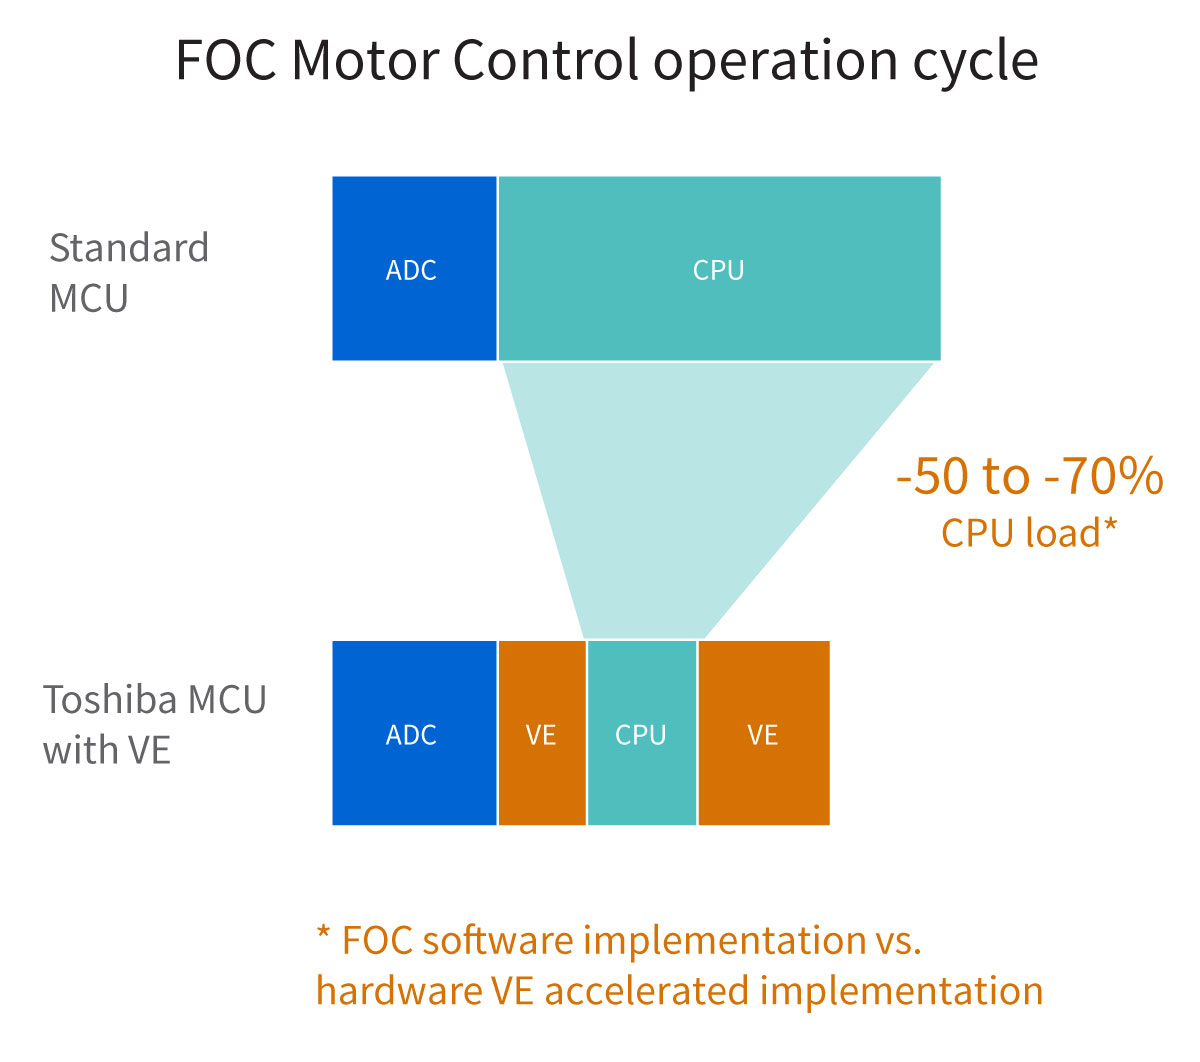
Figura 3. El uso de un motor vectorial específico para las transformaciones de Clarke/Park proporciona más capacidad de procesamiento disponible para otras tareas embebidas en tiempo real [Crédito: Toshiba]
La familia SmartMCD
La ampliada gama de microcontroladores SmartMCD de Toshiba incluye el Advanced-Vector Engine alpha (A-VEα), la cuarta generación de este coprocesador VE (Figura 4). El A-VEα introduce mejoras como la compatibilidad con la sincronización óptima de detección de corriente de 1 derivación y el control sin interferencias. Otra novedad es un programador flexible de ejecución de tareas y una profunda integración con los canales del convertidor analógico-digital (ADC) y los PWM del bloque del controlador de motor programable (PMD). También cuenta con un temporizador de fase para realizar la compensación automática de theta (θ) para la repetición programada y la interacción sincronizada.
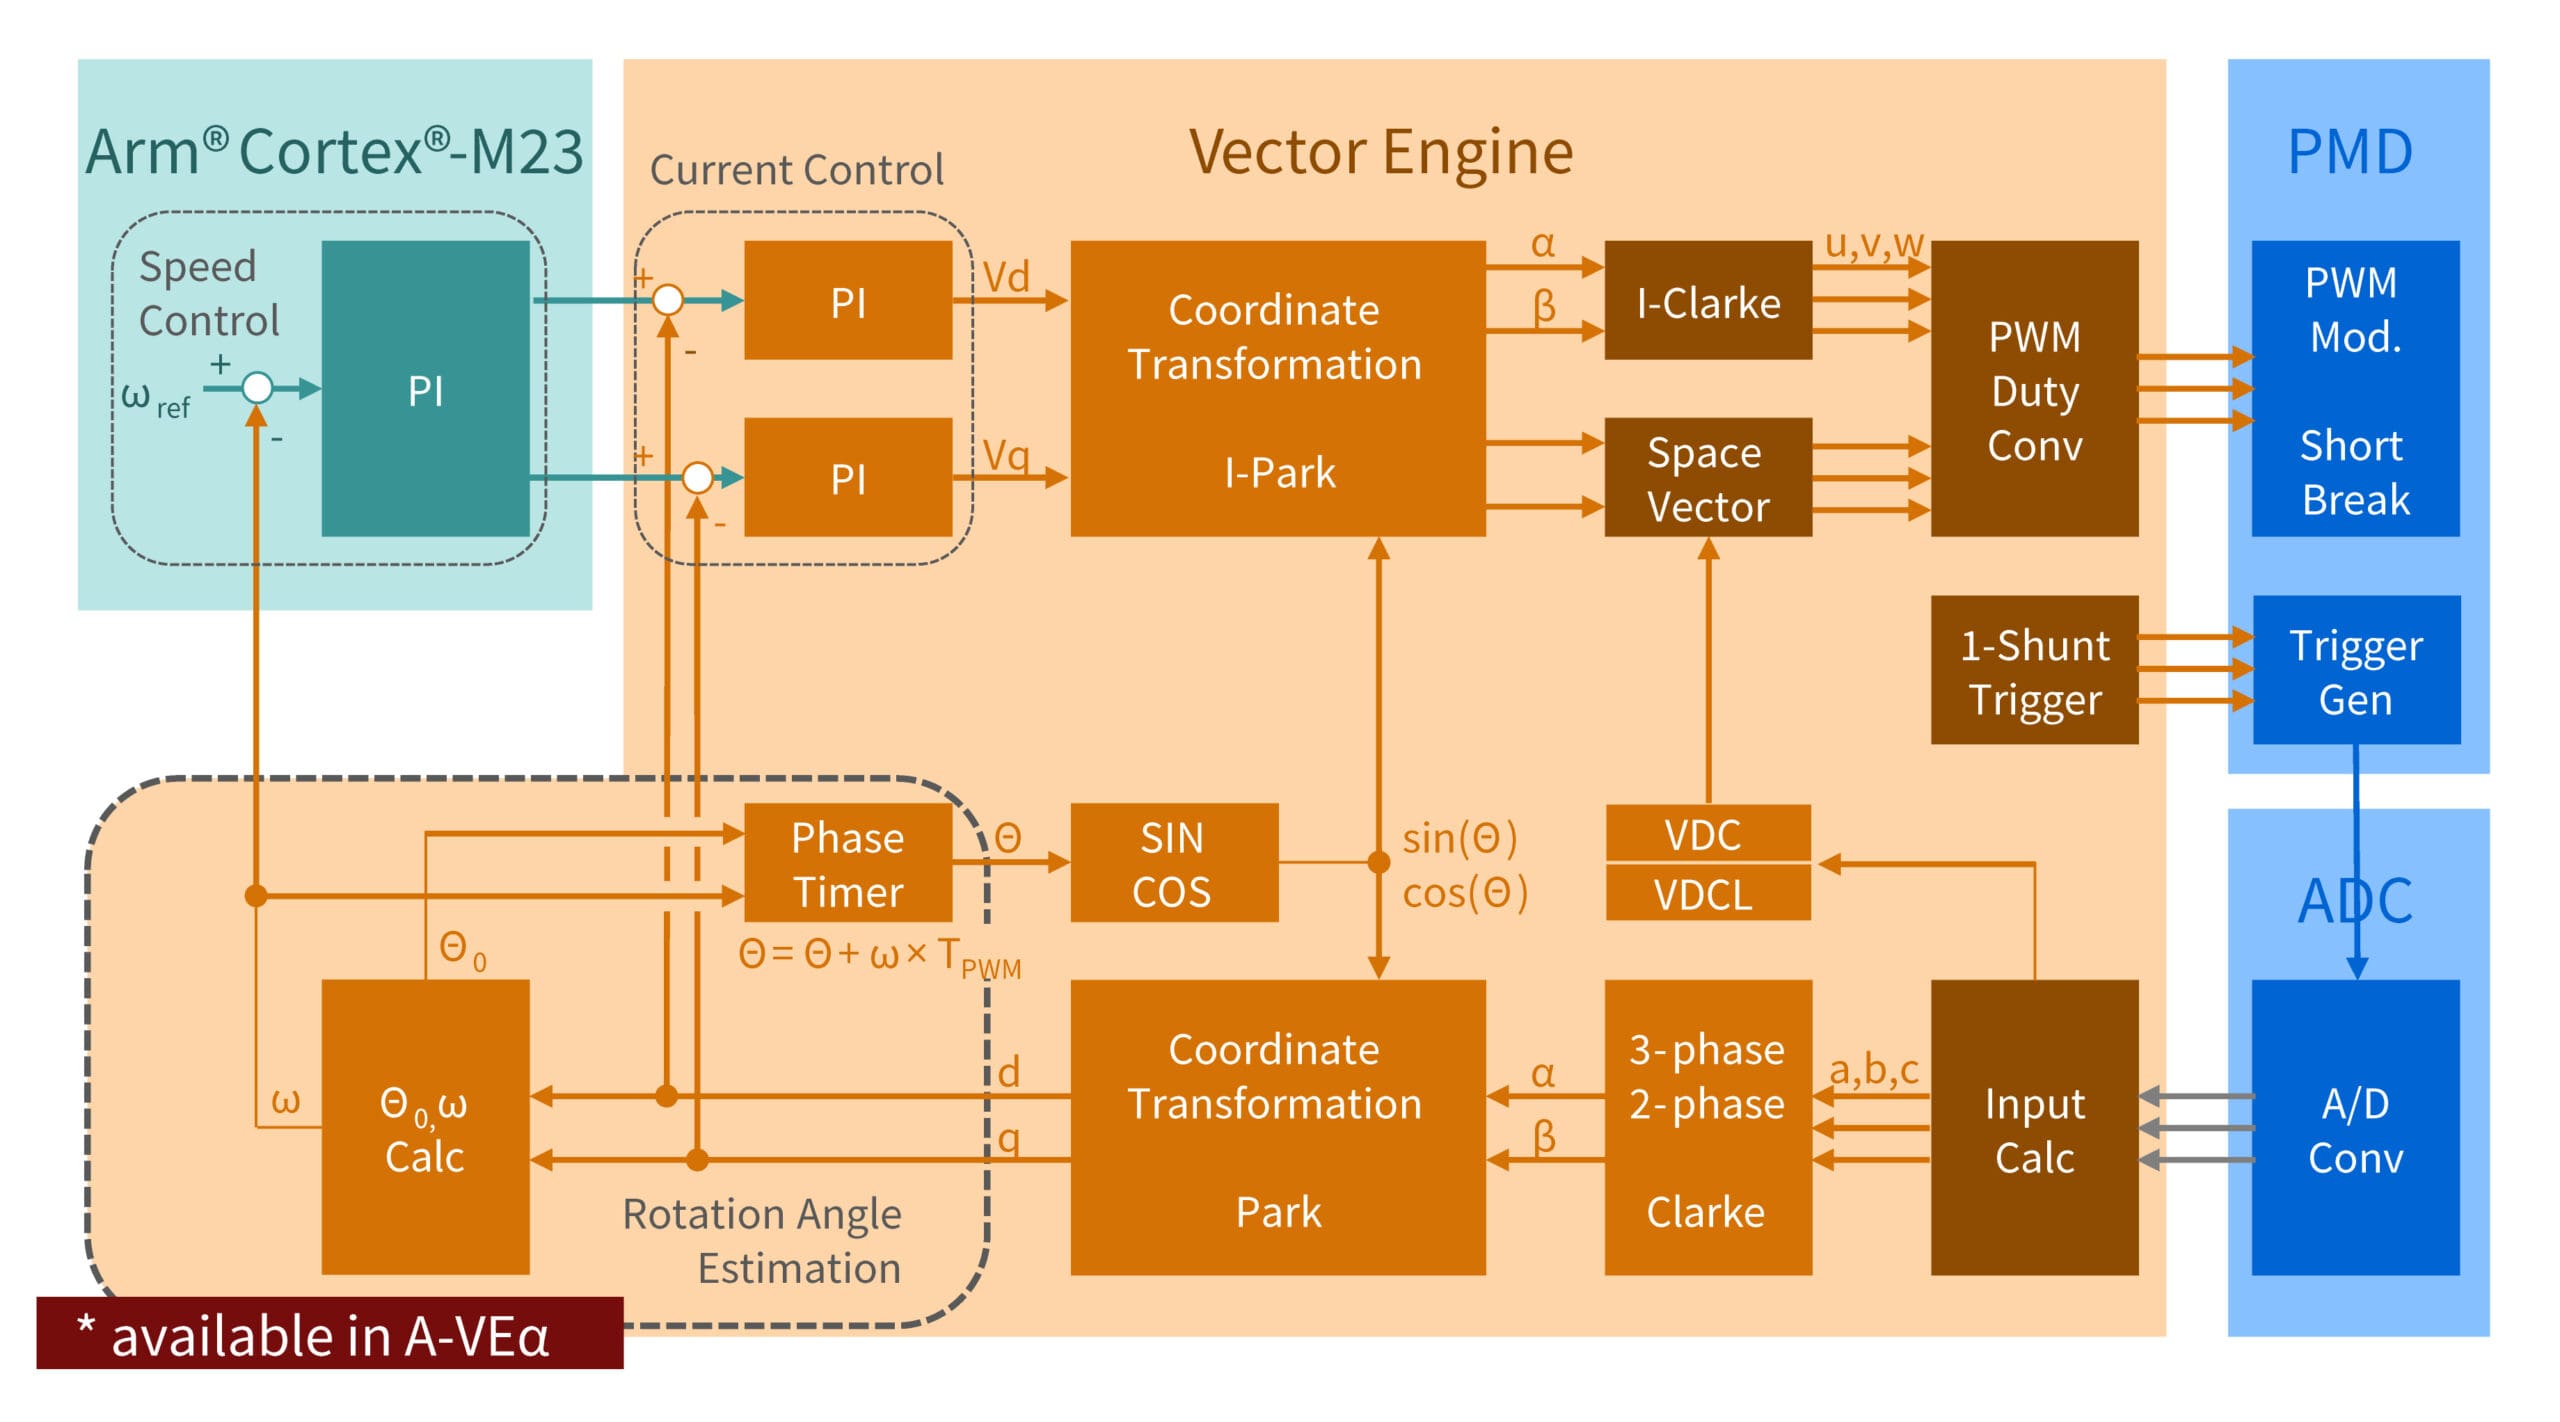
Figura 4. El coprocesador del motor vectorial A-VEα alivia la complejidad del control FOC en los dispositivos SmartMCD [Crédito: Toshiba]
La última incorporación a la familia SmartMCD es el TB9M040FTG, diseñado para espacios muy reducidos y aplicaciones de automoción con requisitos de coste optimizados. Este dispositivo, certificado según la norma AEC-Q100 Grado 0 y compatible con ASIL-B, integra una etapa de control de 2 A adecuada para accionar motores de menos de 40 W (Figura 5). Esto complementa a los dispositivos TB9M003/030FG de Toshiba, que cubren el rango de 40 W a 1.000 W. Además, es el primer dispositivo de la familia en aprovechar el procesador Arm® Cortex® M23, que funciona a una frecuencia de hasta 40 MHz para ofrecer un rendimiento mejorado.
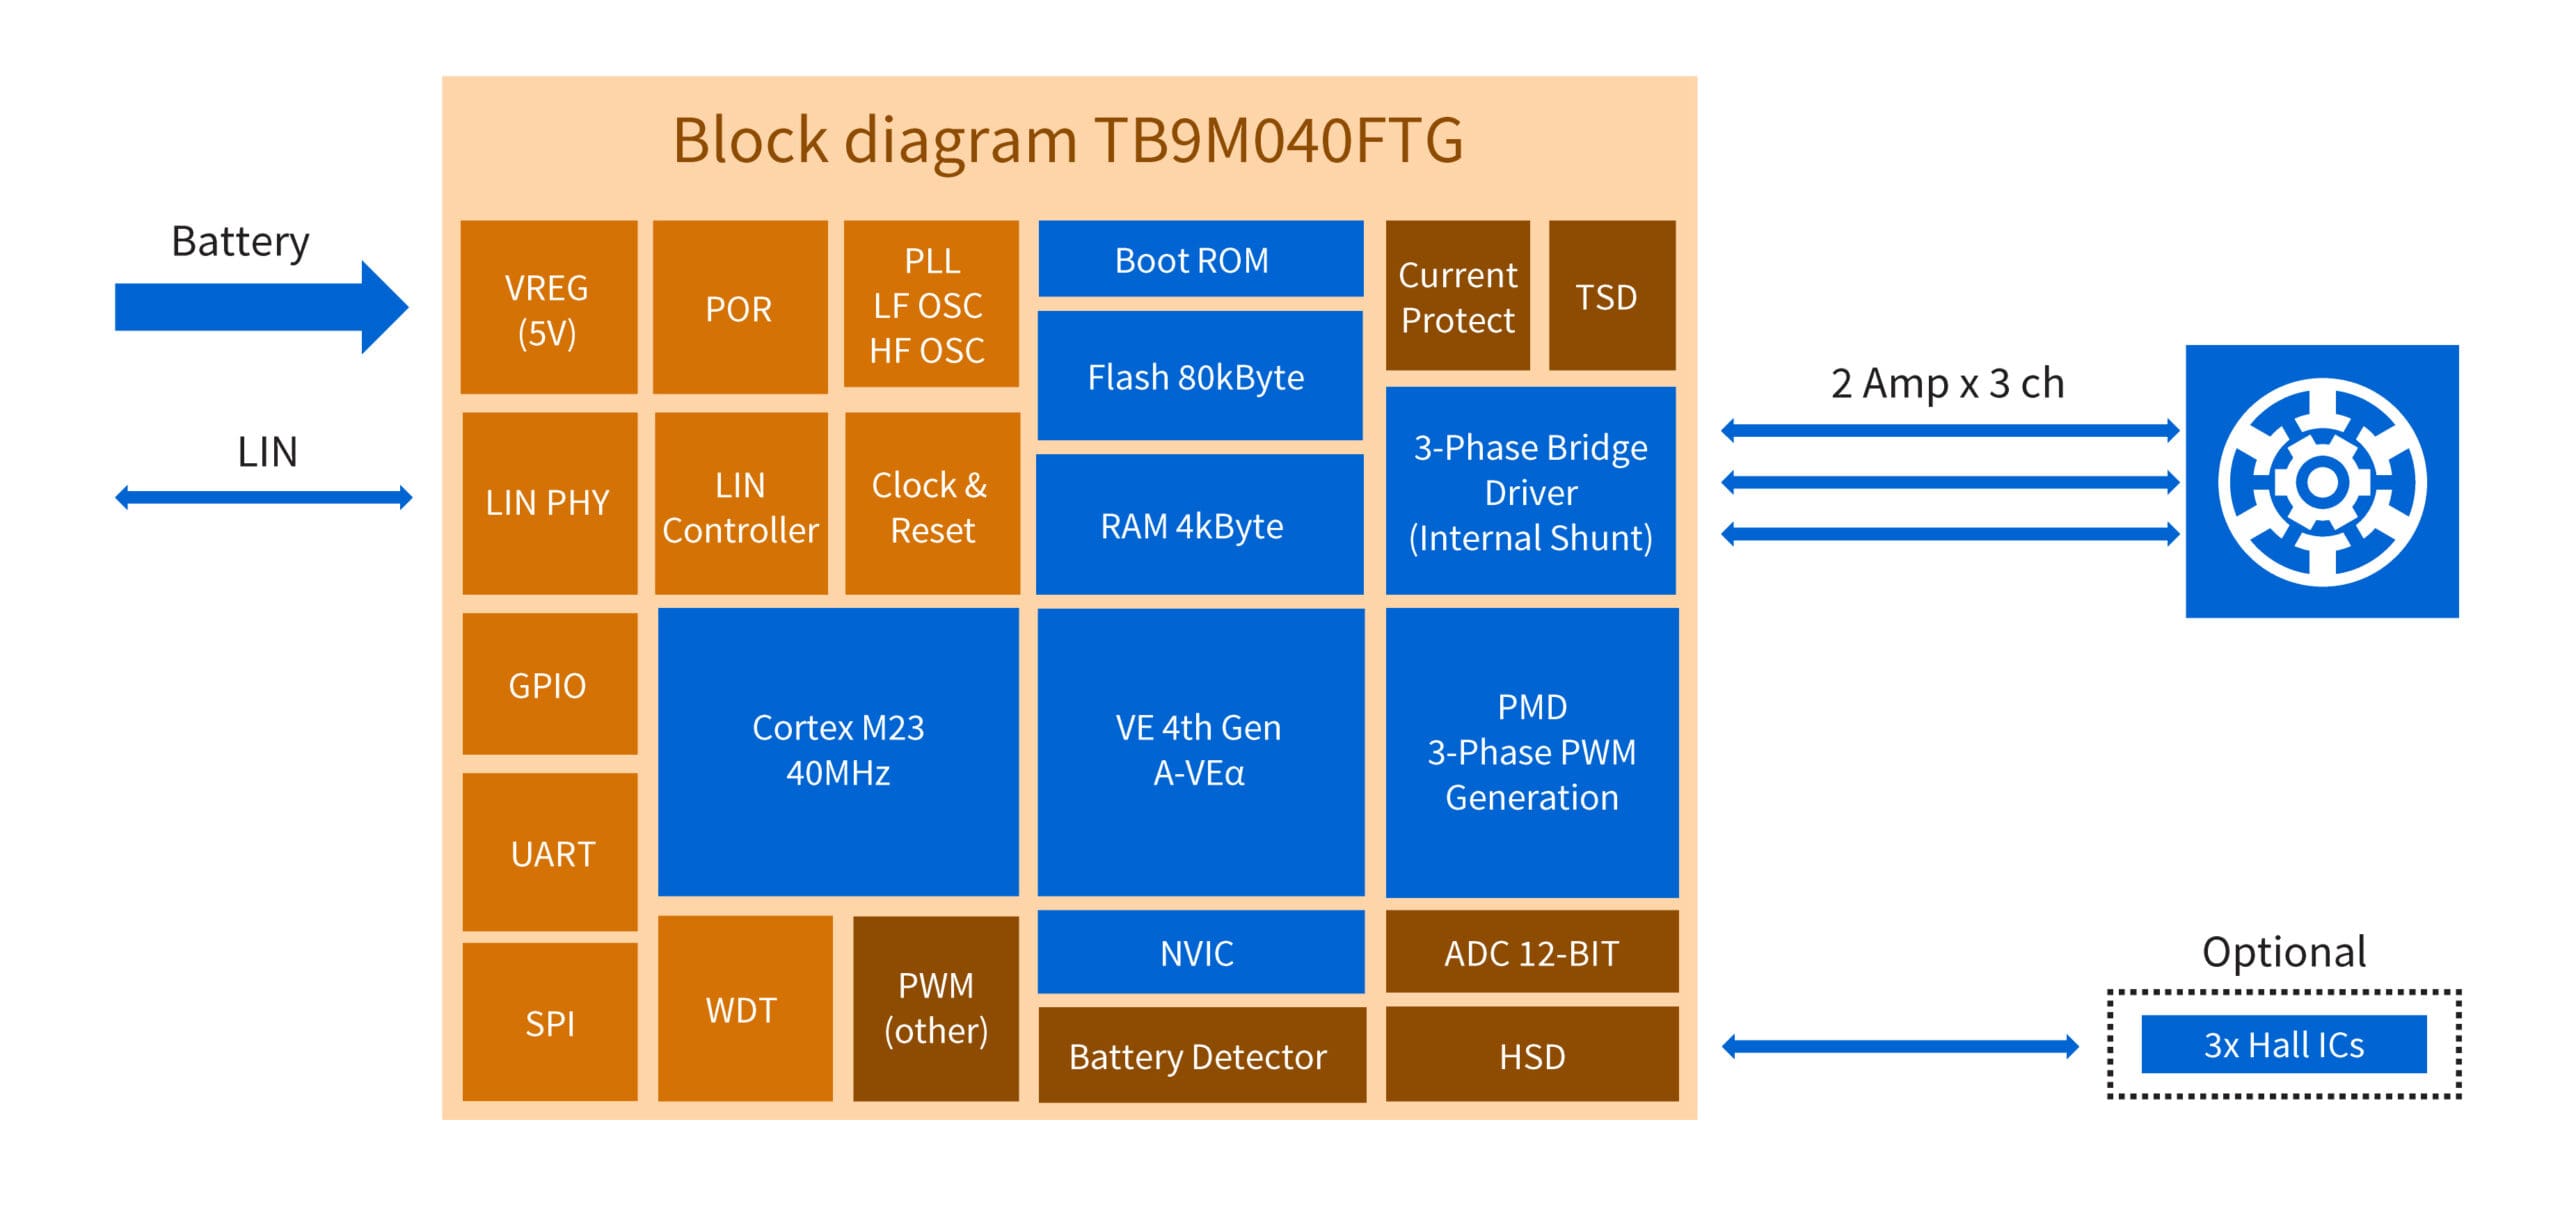
Figura 5. Diagrama de bloques del TB9M040FTG de Toshiba [Crédito: Toshiba]
El TB9M040FTG cuenta con un bus de red de interconexión local (LIN) para la comunicación a bordo del vehículo y un regulador integrado de 5 V que permite alimentar el chip directamente desde la fuente de alimentación de 12 V del vehículo. También incluye protección contra sobrecorriente y sobrecalentamiento, junto con una interfaz dedicada para sensores Hall y encoders cuando sea necesario. Las características del dispositivo se completan con un convertidor analógico-digital (ADC) de 12 bits, 80 KB de memoria flash, 4 KB de SRAM y 12 KB de ROM de arranque, con toda la memoria totalmente protegida por ECC (código de corrección de errores).
El dispositivo también integra varios periféricos avanzados para garantizar un control flexible y robusto en diversas aplicaciones. La unidad PMD (Figura 6) genera portadoras PWM trifásicas complementarias (de 0,06 kHz a 117 kHz) con formas de onda y desplazamientos de fase seleccionables individualmente. Cuenta con protección contra sobrecorriente y control del tiempo muerto para evitar cortocircuitos entre las fases superior e inferior.
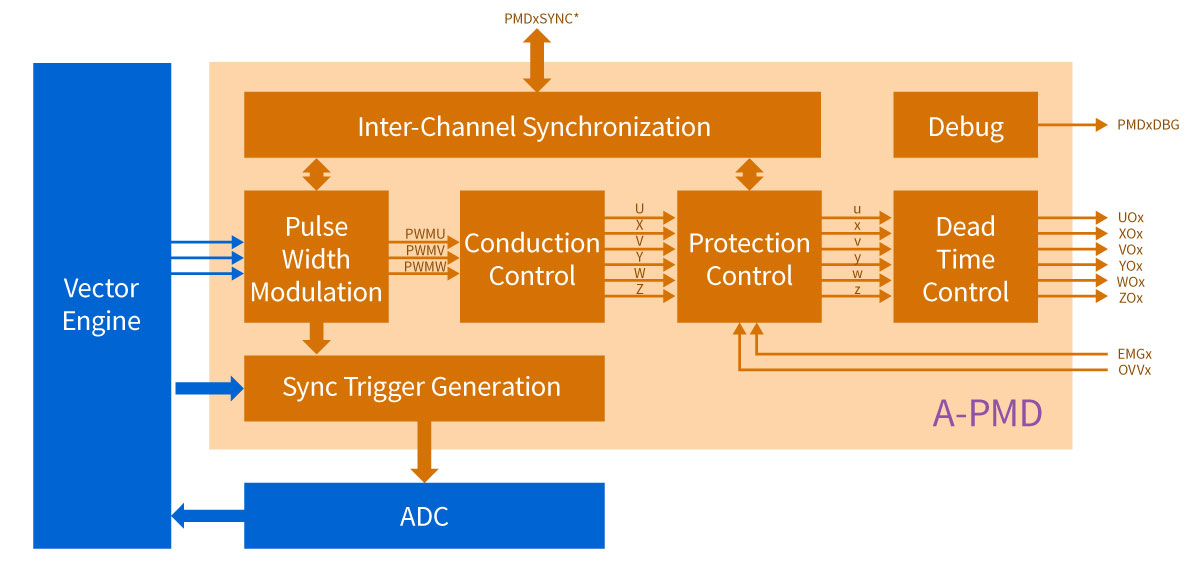
Figura 6. Arquitectura de software FOC sin sensores para el TB9M040FTG [Crédito: Toshiba]
A diferencia de otros dispositivos de la familia, el TB9M040FTG cuenta con una etapa inversora trifásica integrada con MOSFET de lado alto y de lado bajo aptos para controlar hasta 2 A. Incluye un control de velocidad de respuesta programable mediante registros para gestionar el comportamiento de compatibilidad electromagnética (EMC), así como una gestión de fallos basada en hardware que supervisa las condiciones de circuito abierto entre el drenaje y la fuente. Si se produce un fallo, el controlador del puente fuerza todas las salidas a un estado de alta impedancia para proteger el motor.
Aunque está optimizado para el control FOC sin sensores, el dispositivo incluye un periférico dedicado para aplicaciones que requieren una adquisición mecánica precisa (Figura 7). El circuito avanzado de entrada de encoder (32 bits) (A-ENC32) es compatible con encoders incrementales (tipos AB y ABZ), sensores Hall de 2 y 3 fases, y detección de paso por cero para motores que utilizan control por fuerza contraelectromotriz (BEMF).
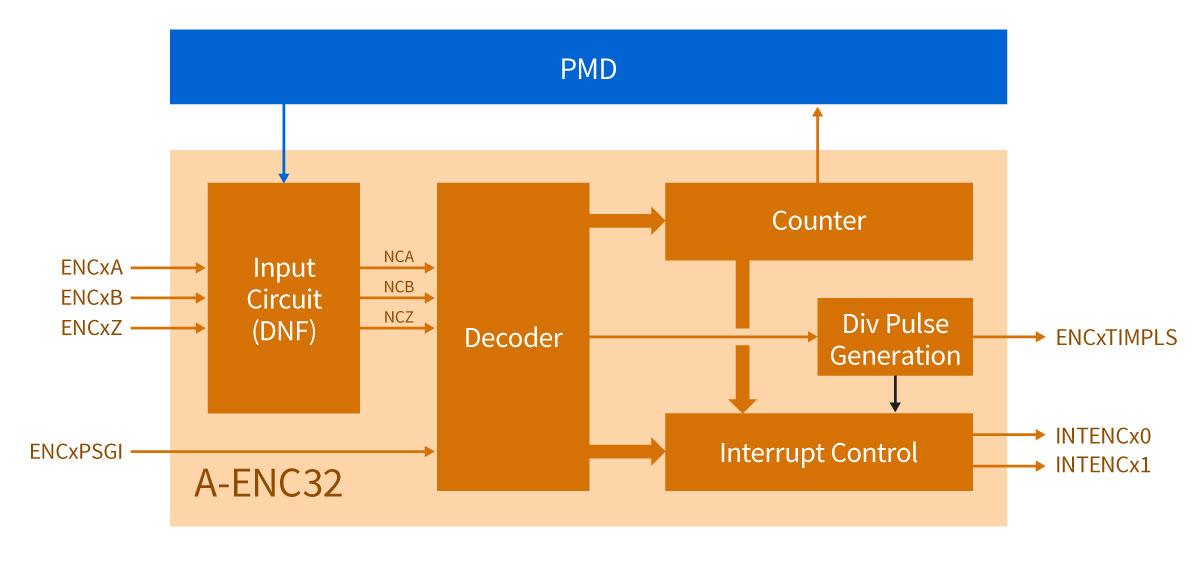
Figura 7. El periférico A-ENC32 es compatible tanto con encoders incrementales como con circuitos integrados de sensores Hall [Crédito: Toshiba]
Desarrollo de software optimizado
Para ayudar a los equipos de desarrollo a aprovechar sus conocimientos técnicos existentes, Toshiba ofrece un paquete de soporte de software modular. La arquitectura del software está claramente dividida en controladores de bajo nivel (LLD) para controlar los periféricos comunes del microcontrolador y controladores de control de motor de capa superior (MC_FOC). La evaluación del software del TB9M040FTG se realiza mediante versiones no comerciales del código objeto y del código fuente. También está disponible una versión con licencia para uso comercial, que incluye el código fuente. 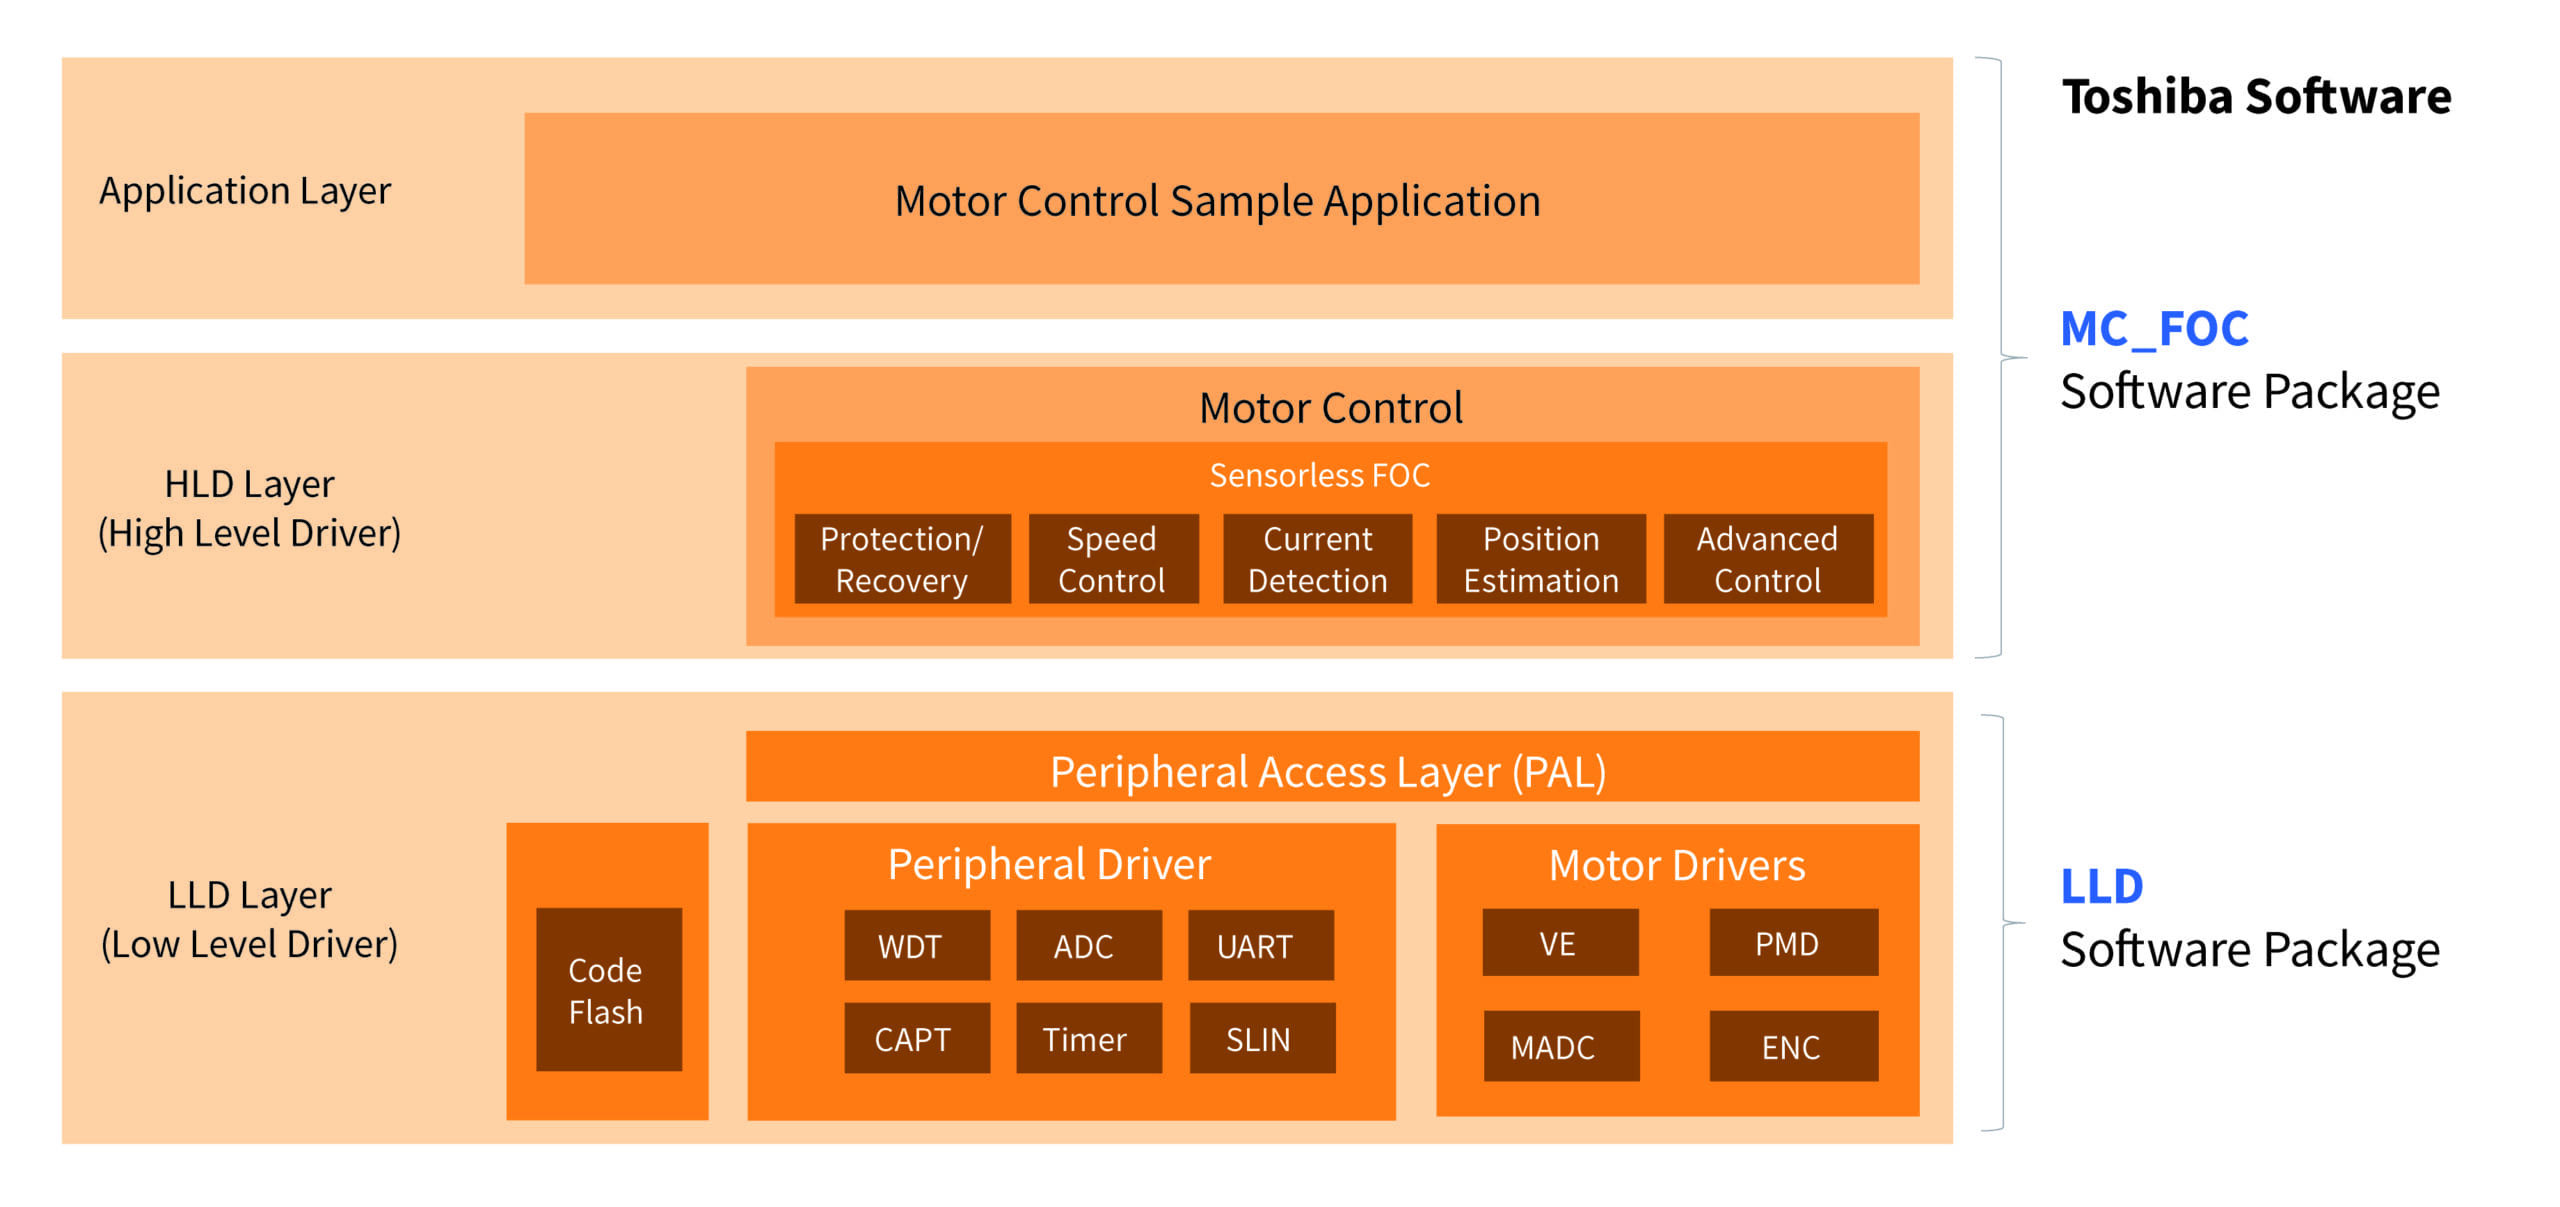 Figura 8. Arquitectura de software FOC sin sensores para el TB9M040FTG [Fuente: Toshiba]
Resumen
Ante la creciente demanda de motores BLDC en toda la plataforma automovilística y la necesidad de que el control FOC reduzca el ruido acústico y las vibraciones durante el funcionamiento, los equipos de desarrollo buscan familias de controladores de motor escalables. Esto les permite aprovechar repetidamente el tiempo invertido en diseños anteriores y el entorno de desarrollo de software en una amplia gama de aplicaciones, evitando tener que «reinventar la rueda». Esta última incorporación a la familia SmartMCD, el TB9M040FTG con controladores de motor integrados, es ideal para aplicaciones con restricciones de espacio y costes optimizados en el rango de potencia inferior a 40 W, complementando al TB9M003/030FG.