Autor: Peter Bechberger, Director of Product Marketing, SoC, Renesas
Wie zentralisiertes Rechnen, Chiplets und offene Toolchains nachhaltige Architekturen für softwaredefinierte Fahrzeuge ermöglichen
Softwaredefinierte Fahrzeuge (SDVs) revolutionieren Design, Entwicklung und Weiterentwicklung automobiler Elektroniksysteme über den gesamten Fahrzeuglebenszyklus hinweg. Fortschrittliche Fahrerassistenzsysteme, KI-gestützte Wahrnehmung und Entscheidungsfindung, immer komplexere Cockpitfunktionen und die Erwartung kontinuierlicher Over-the-Air-Updates treiben die Anforderungen an die Rechenleistung weit über die Kapazitäten traditioneller, hochgradig verteilter Steuergerätearchitekturen hinaus. Gleichzeitig stößt die Halbleiterindustrie mit der klassischen Skalierung von Prozessknoten an ihre Grenzen. Jeder neue Knoten bietet nur noch geringe Verbesserungen bei Leistung und Effizienz, während Kosten, Designkomplexität und Qualifizierungsaufwand deutlich steigen. Für Erstausrüster (OEMs) und Tier-1-Zulieferer führt dies zu einer strukturellen Diskrepanz: Softwarekomplexität und Leistungsanforderungen nehmen rasant zu, während der traditionelle Ansatz, auf immer größere monolithische SoCs in den neuesten Prozessknoten zu setzen, wirtschaftlich und technisch zunehmend unrentabel wird. Daher verlagern sich die Architekturen der Fahrzeugelektronik hin zu zentralisierten Rechenplattformen in Kombination mit softwarezentrierten Entwicklungsmodellen. In diesem Kontext dient Renesas' R-Car Gen5 als zentrale Rechenplattform für softwaredefinierte Fahrzeuge (SDVs) und kombiniert die Integrationsvorteile eines monolithischen SoC mit chipletbasierter Skalierbarkeit sowie einem offenen SDK und einer Toolchain, um den Anforderungen von Automobilsystemen gerecht zu werden.
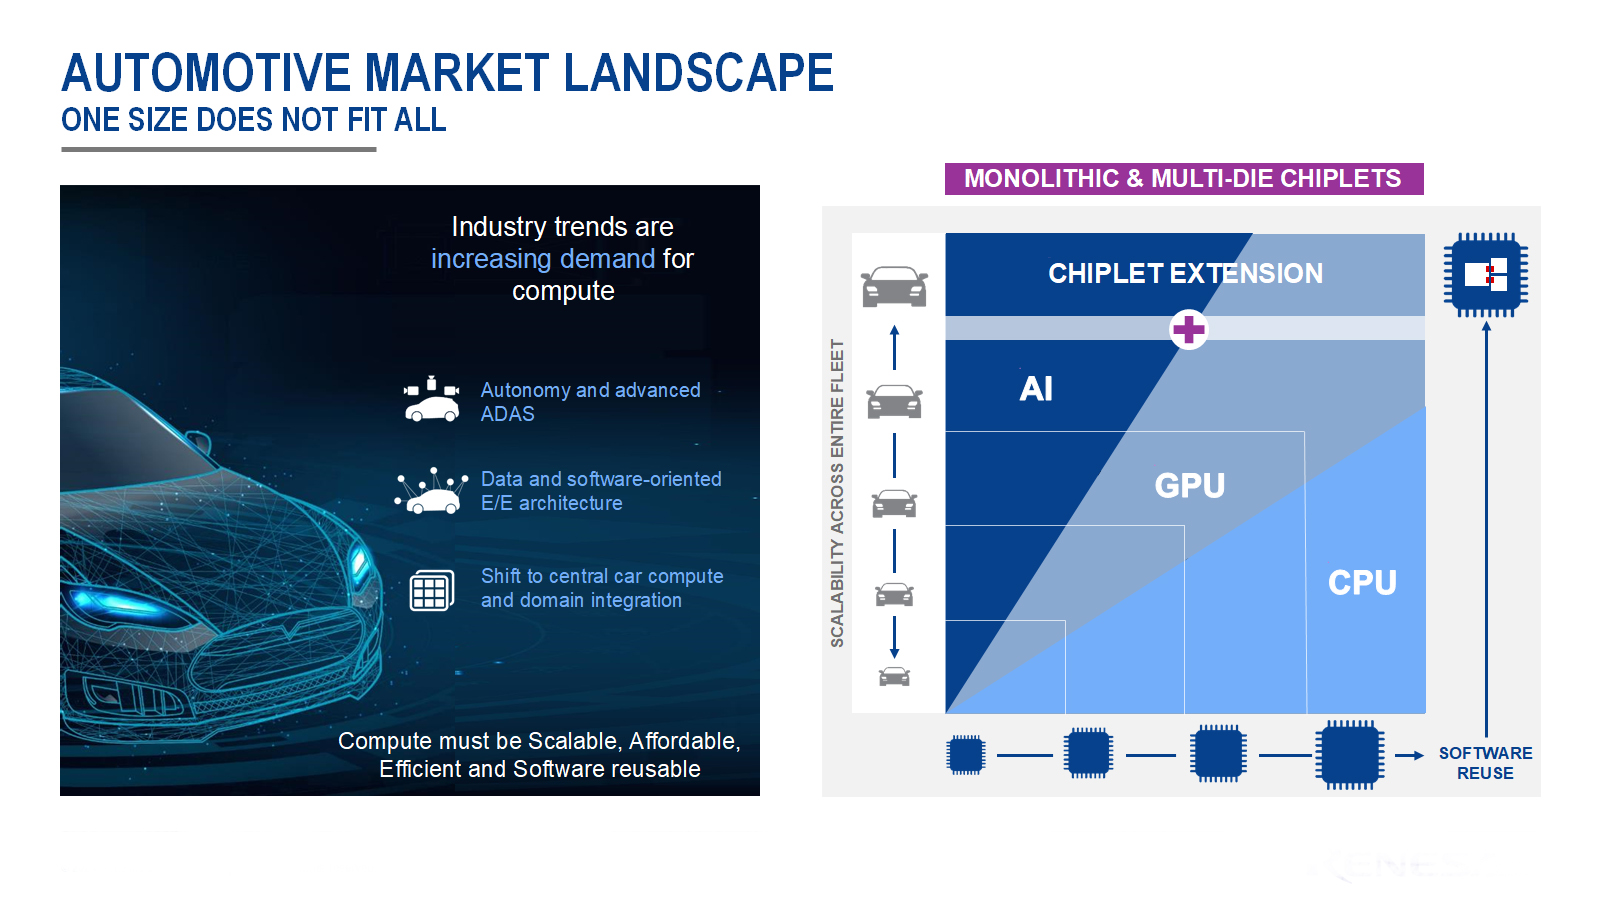
Abbildung 1. Wachstum der Nachfrage nach Fahrzeugrechnern und skalierbaren Rechenplattformen
Zentralisierte Datenverarbeitung als architektonisches Rückgrat autonomer Fahrzeuge
Zentralisierte Datenverarbeitung ist ein Schlüsselfaktor für autonome Fahrzeuge, da sie die Konsolidierung verschiedener Fahrzeugbereiche auf einer gemeinsamen Hardware- und Softwarebasis ermöglicht. Anstatt zahlreiche dedizierte elektronische Steuergeräte (ECUs) mit isolierten Software-Stacks zu betreiben, kann eine zentrale Datenverarbeitungsplattform die Funktionen von Fahrerassistenzsystemen (ADAS), Cockpit, Gateway und Karosserie in einem einzigen System vereinen, vorausgesetzt, die unterschiedlichen Kritikalitätsanforderungen werden adäquat verwaltet. Diese Konsolidierung reduziert die Systemkomplexität, den Verkabelungsaufwand und die Integrationskosten und ermöglicht gleichzeitig eine konsistentere Softwarearchitektur im gesamten Fahrzeug.
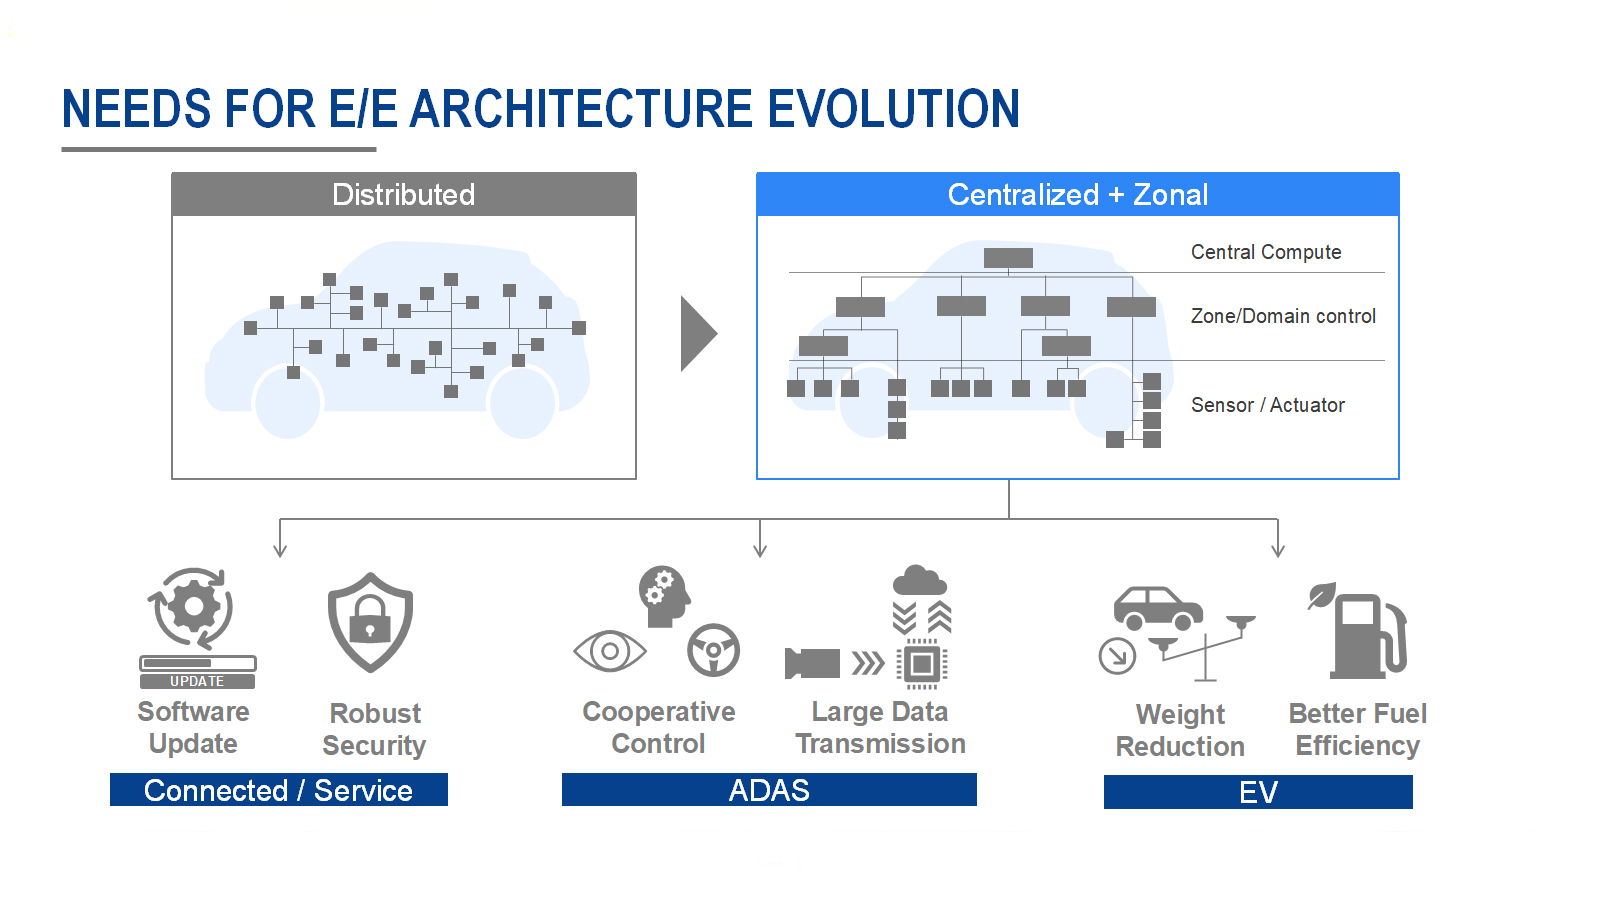
Abbildung 2. Übergang zu zentralisierten E/E-Architekturen
R-Car Gen5 ist als zentrale Rechenplattform konzipiert. Es kombiniert Hochleistungs-Anwendungsprozessoren mit sicherheits- und echtzeitorientierten Kernen und ermöglicht so die gleichzeitige Ausführung von Workloads mit sehr unterschiedlichen Anforderungen an Timing, Sicherheit und Verfügbarkeit auf einer einzigen Plattform. Der Architekturansatz konzentriert sich nicht nur auf maximale Rechenleistung, sondern auch auf vorhersehbares Verhalten, langfristige Verfügbarkeit und die Fähigkeit, die Softwareentwicklung über viele Jahre hinweg zu unterstützen. Für Fahrzeuge mit Softwareentwicklungstechnologie (SDVs) ist dies von entscheidender Bedeutung: Die Software ist nicht mehr statisch zum Zeitpunkt des Verkaufs, sondern entwickelt sich während des gesamten Lebenszyklus des Fahrzeugs kontinuierlich weiter.
Aus systemtechnischer Sicht ermöglicht die zentrale Datenverarbeitung Erstausrüstern (OEMs) die Definition einer gemeinsamen Hardware- und Softwaregrundlage für mehrere Fahrzeuglinien. Dies reduziert die Fragmentierung und ermöglicht eine effektivere Wiederverwendung von Softwarekomponenten, Werkzeugen und Prozessen. Das Ergebnis sind nicht nur geringere Entwicklungskosten, sondern auch eine höhere Qualität und eine schnellere Implementierung neuer Funktionen.
Chiplet-basierte Skalierbarkeit unter den Einschränkungen der Automobilindustrie
Zentralisierte Rechenprozesse vereinfachen zwar die Architektur, beseitigen aber nicht den Bedarf an skalierbarer Leistung. Insbesondere ADAS- und KI-Workloads wachsen rasant, bedingt durch mehr Sensoren, höhere Auflösung, den Aufstieg von Fahrzeug-KI und komplexere Modelle. Die Skalierung der Leistung durch kontinuierliche Vergrößerung und Erhöhung der Komplexität monolithischer SoCs stößt jedoch an praktische Grenzen. Beschränkungen der Gittergröße, Leistungseinbußen auf großen Chips und Herausforderungen hinsichtlich der Leistungsdichte machen diesen Ansatz zunehmend unattraktiver, insbesondere für Automobilanwendungen mit hohen Zuverlässigkeits- und Qualifizierungsanforderungen.
Eine Alternative bieten Chiplet-Architekturen
Durch die Aufteilung eines Systems in mehrere Siliziumchips innerhalb eines einzigen Gehäuses lässt sich die Leistung flexibler und kostengünstiger skalieren. Für Automobilanwendungen liegt der Hauptvorteil nicht in maximaler Modularität an sich, sondern vielmehr in der Möglichkeit, Rechenleistung bedarfsgerecht hinzuzufügen, ohne den gesamten SoC neu entwickeln zu müssen. Der R-Car Gen5 verfolgt diesen Ansatz, indem er einen leistungsstarken Basis-SoC mit der Option kombiniert, die Leistung mithilfe zusätzlicher Chiplets zu erweitern, insbesondere für die KI-Beschleunigung.
Dieser Ansatz ermöglicht es Erstausrüstern (OEMs) und Tier-1-Zulieferern, eine gemeinsame Hardwareplattform für verschiedene Fahrzeugklassen und Ausstattungsvarianten einzusetzen und gleichzeitig die Leistung durch optionale Erweiterungen zu differenzieren. Fahrzeuge der Einstiegsklasse können die Basiskonfiguration nutzen, während höherwertige Varianten oder spätere Upgrades zusätzliche Rechenressourcen integrieren können. Diese Skalierbarkeit ist darauf ausgelegt, die Anforderungen der Automobilindustrie wie funktionale Sicherheit, Langzeitzuverlässigkeit und vorhersehbares Verhalten zu erfüllen. Anstatt alle Chips über einen gemeinsamen Speicher eng zu koppeln, priorisiert die Architektur kontrollierte Kommunikation und klare Grenzen zur Fehlerbehebung.
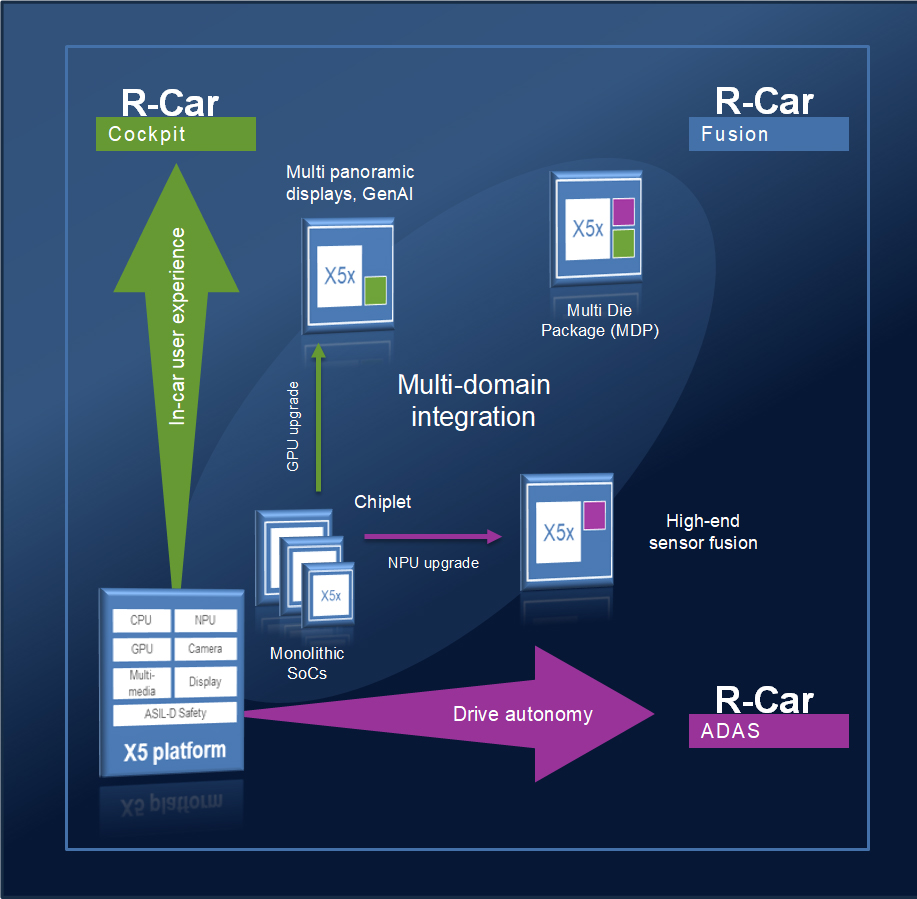
Abbildung 3. Skalierbare SoC-Plattform mit Chiplet-Computing-Erweiterungen
Aufrechterhaltung eines einheitlichen Softwaremodells
Hardwaremodularität ist nur dann von Vorteil, wenn sie die Softwareumgebung nicht fragmentiert. Für Softwareentwicklungsumgebungen (SDVs) sind Softwarewiederverwendbarkeit und -portabilität unerlässlich, da der Aufwand für Validierung und Zertifizierung mit zunehmender Systemkomplexität rapide ansteigt. Daher ist eine grundlegende Voraussetzung, dass Hardwareskalierbarkeit – sei es durch zusätzliche Kerne oder Chiplets – keine grundlegenden Änderungen an der Softwarearchitektur erfordert.
R-Car Gen5 und seine Chiplet-Erweiterungen sind so konzipiert, dass sie der Software ein einheitliches logisches System präsentieren. Standardisierte Schnittstellen, Virtualisierung und Abstraktionsschichten gewährleisten einen konsistenten Zugriff auf die Beschleuniger, unabhängig davon, ob diese in den Basis-SoC integriert oder über ein Chiplet bereitgestellt werden. Aus Sicht des Betriebssystems und der Anwendung erscheinen die zusätzlichen Rechenressourcen als Teil desselben Systems und nicht als separate Geräte.
Dieses einheitliche Softwaremodell reduziert den Integrationsaufwand und verringert die Notwendigkeit variantenspezifischer Softwarezweige. Es vereinfacht zudem die langfristige Wartung, da Software-Updates und neue Funktionen mit einer konsistenten Plattformabstraktion entwickelt und validiert werden können, selbst wenn sich die zugrunde liegende Hardware weiterentwickelt.
Offenes SDK und offenes Toolset als Hebel zur Beschleunigung der Markteinführung
Mit zunehmendem Softwareumfang wird die Entwicklungseffizienz zu einem entscheidenden Wettbewerbsfaktor. Hardwarekapazität allein reicht nicht aus, wenn die Plattformbereitstellung und Softwareintegration zu lange dauern. Renesas begegnet diesem Problem mit einem offenen SDK und Toolset, der sogenannten R-Car Open Access (RoX) Plattform, die auf dem Whitebox SDK basiert.
Der Schwerpunkt liegt auf der Bereitstellung einer kohärenten, produktionsorientierten Entwicklungsumgebung anstelle einer Sammlung unzusammenhängender Tools. Linux und Android bilden die Grundlage der High-Level-Software, ergänzt durch Virtualisierungsunterstützung und Echtzeitbetriebssystemoptionen, wo erforderlich. Standardisierte APIs und offene Schnittstellen minimieren die Abhängigkeit von einzelnen Anbietern und erleichtern die Portabilität zwischen Projekten und Hardwaregenerationen.
Ein besonders wichtiger Aspekt ist die Möglichkeit, die Softwareentwicklung frühzeitig zu starten. Virtuelle Plattformen und cloudbasierte Entwicklungsumgebungen ermöglichen es Teams, Integration, Tests und CI/CD-Workflows bereits vor der Verfügbarkeit der finalen Hardware zu beginnen. Dieser proaktive Entwicklungsansatz reduziert das Risiko einer verspäteten Integration und verkürzt die gesamten Entwicklungszeiten – ein zunehmend wichtiger Vorteil angesichts der steigenden Anzahl von Fahrzeugprogrammen und des wachsenden Softwareumfangs.
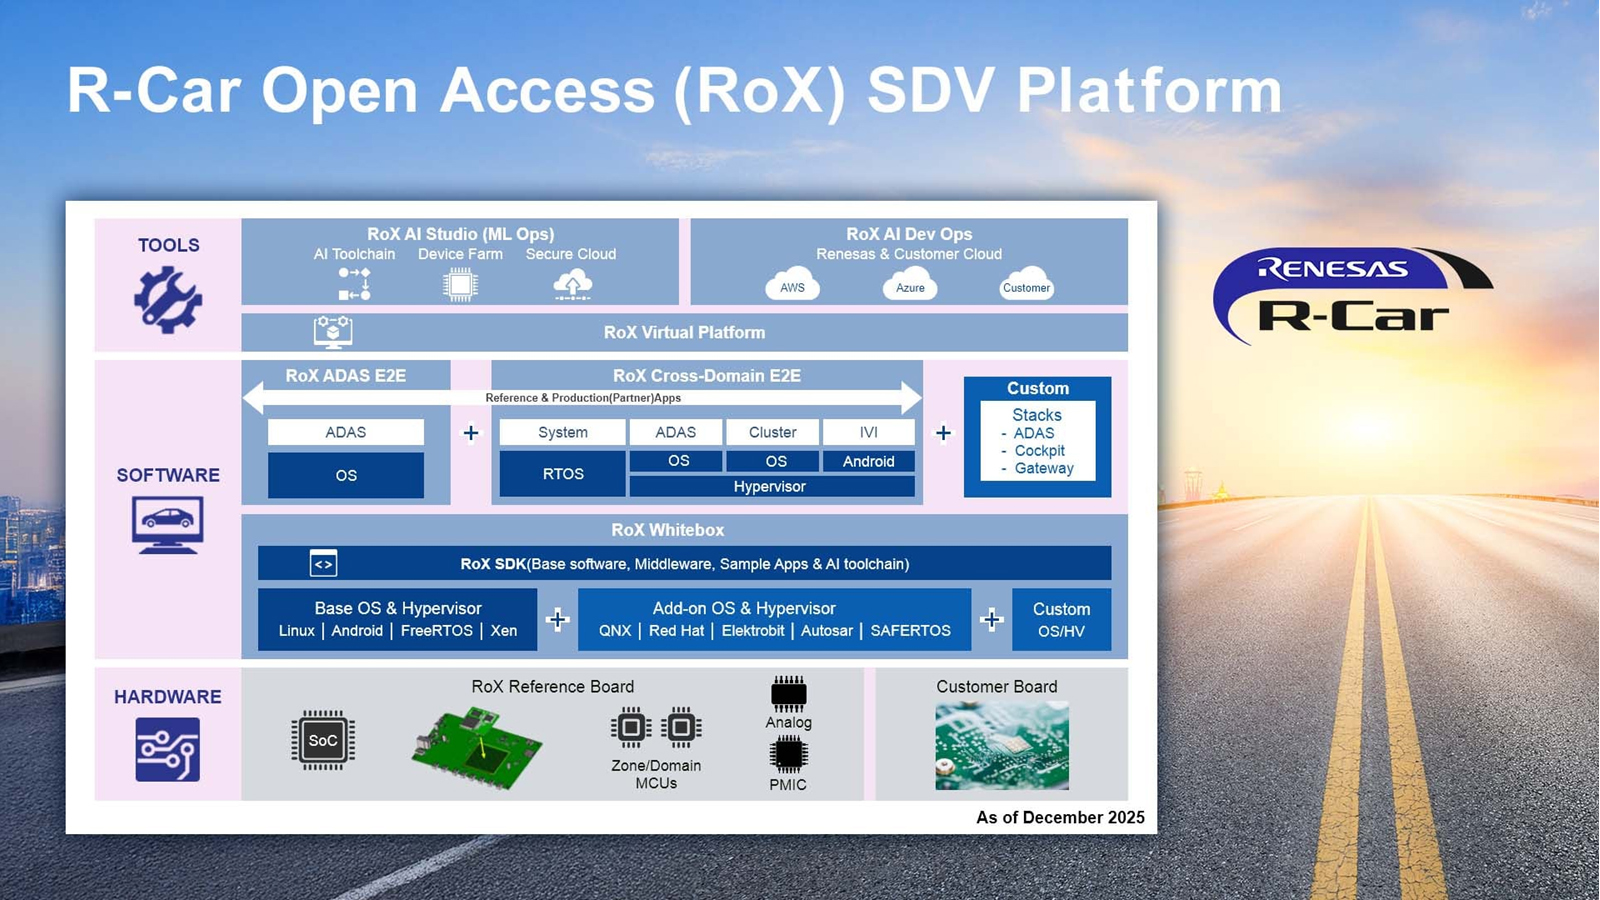
Abbildung 4. RoX Open SDV-Plattform
Systemweite Auswirkungen für Originalgerätehersteller (OEMs) und Tier-1-Zulieferer
Die Kombination aus zentralisierter Datenverarbeitung, chipletbasierter Skalierbarkeit und einer offenen Toolchain hat weitreichende Auswirkungen auf Systemebene. OEMs erhalten die Möglichkeit, stabile Rechen- und Softwareplattformen zu definieren, die mehrere Fahrzeuggenerationen umfassen, wodurch Softwareinvestitionen geschützt und Architekturänderungen reduziert werden. Tier-1-Zulieferer profitieren von klareren Integrationszielen und einer gemeinsamen Entwicklungsumgebung, die Doppelarbeit vermeidet und die Zusammenarbeit beschleunigt.
Aus Sicht des Produktlebenszyklus ermöglicht dieser Ansatz eine schrittweise Leistungssteigerung und Funktionserweiterung ohne aufwändige Hardwareänderungen am Ende des Programms. Er eignet sich zudem hervorragend für die drahtlose Bereitstellung von Funktionen (OTA), bei der neue Funktionen Jahre nach dem Serienstart eingeführt werden können, sofern ausreichend Rechenleistung oder modulare Upgrade-Pfade vorhanden sind.
Fazit
Der Übergang zu softwaredefinierten Fahrzeugen verdeutlicht die Grenzen traditioneller Ansätze im Bereich Automotive Computing. Zentralisierte Rechenplattformen werden unerlässlich, müssen aber skalierbar, softwarekompatibel und für lange Lebenszyklen in der Automobilindustrie geeignet sein. R-Car Gen5 kombiniert eine zentrale Rechenarchitektur mit chipletbasierter Skalierbarkeit sowie einem offenen SDK und Toolset, um diese Systemanforderungen zu erfüllen.
Statt auf immer größere monolithische SoCs zu setzen, liegt der Fokus auf Modularität, Wiederverwendbarkeit und Entwicklungseffizienz unter den realen Bedingungen der Automobilindustrie. Für Erstausrüster (OEMs) und Tier-1-Zulieferer sind skalierbare Rechenleistung und einheitliche Softwareplattformen keine optionalen Optimierungen mehr, sondern grundlegende Bausteine für wettbewerbsfähige SDV-Architekturen.